锐英源精品原创,禁止全文或局部转载,禁止任何形式的非法使用,侵权必究。
Intrinsic是OpenCV铜牌赞助商,Intrinsic公司在9月22日于多伦多的ROSCon 2026上宣布了两项重大消息。首先,今年的成果工业人工智能挑战赛来自115个国家的5000名注册者,为期六个月,并进入物理机器人单元的最后阶段。十支决赛队伍尝试插入电缆连接器,两人没有失手就完成了。比赛要求演示画面如下图:
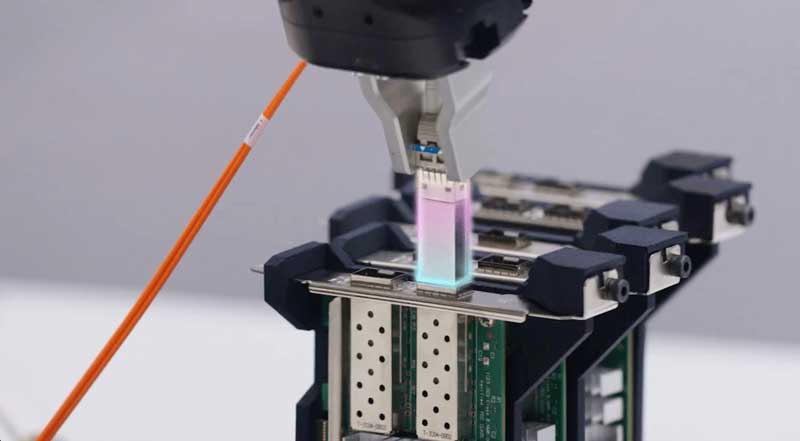
挑战:使用UR5e,定位SC(标准连接器)和SFP(小型可插拔连接器)电缆连接器,并估计它们的姿态,将它们拿起来,携带到任务板上的正确端口,然后将它们放置直到它们咔哒一声对接好。电缆弯曲,连接器小,插入力必须正确。产业还没有解决这个问题。 现在的3D打印机喷口带动比这个简单,喷口里带的管线可以和机械臂安装一起,这里就像人拿针穿线类似,非常复杂。
获胜者使用了ROS、Isaac Sim、YOLO、PyTorch、MuJoCo和Gazebo,并在每个步骤中选择使用已知组件还是确定组件。评委之一、NVIDIA产品管理总监Amit Goel将获奖解决方案描述为优雅的解决方案,并认为该问题需要持续的技术工作。
同一天,Intrinsic发布了Intrinsic Core,使用预先配置的运行时服务和ROS兼容的功能(如姿势估计、相机校准、运动和抓取规划)以及实时、无硬件限制的控制框架,使构建、测试和迭代变得更加容易。它是以Apache2.0协议开源,应用很广泛!
| Intrinsic Core™ 中文架构图 开放 · 本地运行时 · SDK · 硬件无关的实时控制框架 |
||
|---|---|---|
|
运行时层
intrinsic_runtime
预配置本地执行引擎;容器化 k3s 环境;管理进程生命周期、事件调度与状态同步;
提供基于 ROS 2 的确定性执行层。
|
控制与规划层
intrinsic_control (ICON)
实时运动与硬件协调引擎;运动学求解、轨迹插值、确定性控制环;
通过硬件抽象层(HAL)实现硬件无关控制。
intrinsic_motion_planning
无碰撞路径生成引擎;统一 API 处理笛卡尔任务与 C 空间约束;
多段轨迹平滑融合为连续可执行路径。
|
感知与推理层
intrinsic_perception
传感器处理与视觉理解层;标准化相机/点云接口;
集成 NVIDIA FoundationPose,提供 6-DoF 位姿估计。
intrinsic_inference
本地机器学习执行引擎;模型服务、内存管理、边缘加速推理;
将位姿估计与视觉检测结果流式传输至规划与控制回路。
|
|
开发与接口层
intrinsic_sdk:
开发者工具包;基础接口、序列化辅助、数据结构;
支持构建可复用技能、自定义硬件资产与执行节点。
intrinsic_apis:
Intrinsic Core 的接口定义。
|
||
|
底层基础设施
ROS 2 互操作(ROS 2 Interoperability):
桥接现代 C++/Bazel 开发与更广泛的 ROS 生态。
|
||
| 贯穿原则: 硬件无关性(HAL + 标准化接口);ROS 2 生态互操作; 感知与推理结果反馈至控制与规划回路;开发者可通过 SDK/APIs 扩展自定义硬件与技能。 | ||
| 英文模块名 | 中文翻译 | 核心职能 |
|---|---|---|
| intrinsic_runtime | 运行时层 | 预配置的本地执行引擎,容器化 k3s 环境,管理进程生命周期、事件调度与状态同步,提供基于 ROS 2 的确定性执行层 |
| intrinsic_control (ICON) | 实时控制层 | 实时运动与硬件协调引擎,结合运动学求解与轨迹插值,具备在单周期内根据传感器反馈切换控制器的能力,通过硬件抽象层(HAL)实现硬件无关控制 |
| intrinsic_motion_planning | 运动规划层 | 无碰撞路径生成引擎,统一 API 处理笛卡尔任务与 C 空间运动,融合多段轨迹为连续可执行路径 |
| intrinsic_perception | 感知层 | 传感器处理与视觉理解层,标准化相机与点云接口,内置 NVIDIA FoundationPose 支持,提供高精度 6-DoF 位姿估计 |
| intrinsic_inference | 推理层 | 本地机器学习执行引擎,提供模型服务基础设施、内存管理与边缘加速推理,将实时位姿估计和视觉检测流式传输到下游规划与控制回路 |
| intrinsic_sdk | SDK 层 | 开发者工具包,提供基础接口、序列化辅助与数据结构,支持构建可复用技能、自定义硬件资产与执行节点 |
| intrinsic_apis | API 层 | Intrinsic Core 的接口定义 |
| ROS 2 互操作 | ROS 2 互操作 | 桥接现代 C++/Bazel 开发与更广泛的 ROS 生态 |
整体呈现 四层纵向结构:
运行时层位于最底层执行侧,承担进程管理、调度与状态同步,是整个框架的“基座”;
控制与规划层是实时运动控制与无碰撞路径生成的核心,直接驱动机器人硬件;
感知与推理层负责环境理解与 AI 模型推理,将视觉信息转化为可操作的位姿数据,反馈给控制与规划层;
开发与接口层(SDK + APIs)面向开发者,提供扩展和集成的入口,向下对接底层基础设施。
贯穿各层的关键设计原则是 硬件无关性——通过硬件抽象层(HAL)和标准化接口,开发者可以在不重写驱动程序的情况下更换机械臂、夹爪和传感器。同时,ROS 2 互操作将整个框架嵌入更广泛的机器人生态。
这些分层架构信息对于普通机器人的开发有非常棒的指导意义,锐英源软件最近和合作公司准备进行某款机器人的开发,也是按层定义架构,把功能分配到不同的架构里,我们的架构里有硬件单片机。
Intrinsic 还发布了开放式机床上下料解决方案(OMTS),这是一个基于 Intrinsic Core 和开放式机器人套件构建的、支持人工智能的数控机床上下料参考设计。它旨在为特定的商店定制,并支持FANUC和Universal Robots的硬件以及NVIDIA FoundationPose等型号。
锐英源软件会持续跟踪Intrinsic技术新内容,一边学习,一边推荐给大家,欢迎关注。
面对柔性线缆的姿态不确定性和精密插拔的力控要求,国内研究和工业界的主流思路与国际一致,都聚焦于多模态感知融合,尤其是力觉与视觉的深度结合。
力控是核心:要实现“咔哒一声”的可靠对接,精确的力反馈至关重要。中兴通讯的研究展示了其系统能达到±0.5N的力控精度和±0.5mm的位置精度,插板成功率超过99%。专利技术中也出现了通过六维力传感器实现动态插入控制和自适应调整插入力的方案。
视觉与AI赋能:单纯的力控不够,视觉用于初始定位和姿态估计。非夕科技与华为的合作方案,利用“力控搜孔”策略,让机器人能动态调整插接路径和角度,以容忍视觉定位的误差。更前沿的研究则将视觉、力觉甚至触觉进行多模态融合,通过仿生灵巧手来应对汽车线束插接等更复杂的场景。
具身智能的兴起:一个显著的趋势是“具身大模型”的引入。宁德时代的“小墨”机器人搭载了“视觉—语言—动作”一体化模型,能自主应对位置偏差和连接点变化,在柔性线束插拔中动态调整姿态与力度,实际生产中的连接成功率超过99%。艾利特机器人也展示了其工业级具身大模型“元启Primo”在光模块柔性插拔中的应用。
在产业化落地方面,国内已经出现了一批针对特定场景的解决方案,但离Intrinsic挑战所要求的“通用性”仍有距离。
| 企业/方案 | 应用场景 | 技术特点与进展 | 产业化状态 |
|---|---|---|---|
| 宁德时代“小墨” | 动力电池高压线束插拔 | 具身智能模型驱动,动态调整姿态与力度,成功率>99% | 已规模化部署,效率达熟练工人水平,日工作量近人工3倍 |
| 非夕科技+华为 | 光通信分光盒端子插装 | 工业级力控+“力控搜孔”策略,实现>90%的通用覆盖率 | 方案已发布,强调柔性通用,但具体部署规模未详 |
| 瑞松科技 | 光通信多芯光纤装配 | 高精高速六轴机器人,完成12/16芯光纤的全流程装配(分线、插芯等) | 已通过国际连接器龙头企业验证,处于市场推广初期 |
| 艾利特机器人 | 光模块插拔 | 具身大模型“元启Primo”调度,5台双臂机器人协作,精度±0.1mm | 工博会现场展示,强调工程化与多机协作可行性 |
| 瀚川智能 | SC/LC/ST光纤连接器 | 提供自动化装配、检测、测试整线解决方案 | 宣称覆盖全系列,但该说法在其投资者互动平台尚未得到公司确认回复 |
此外,连接器本身,如意华股份和宏一电子,已能提供SC、SFP等系列产品,为自动化装配提供了上游基础。
尽管有上述亮点,但国内产业的整体现状仍不容乐观。一个关键数据是:国内线束总成装配的整体自动化率不足5%,即便是国际头部企业,也未能实现复杂线束的完全无人化生产。这揭示了几个核心差距:
通用性不足:目前的成功案例多为针对特定产品(如某款电池包、某款光模块)的专机或专用工站。要像Intrinsic挑战要求的那样,用一个UR5e平台处理不同规格、不同姿态的SC/SFP连接器,并达到工业级可靠性,仍非常困难。
“最后一厘米”的挑战:柔性线缆的抓取、姿态估计和线缆形变预测,依然是巨大的技术障碍。专利文献也指出,线缆的高度柔性导致“机器人手臂难以准确抓取”。
从“能插”到“插好”:实现“咔哒”一声的对接,不仅需要力控,还需要对接触状态的精准辨识。如何区分“插到位”、“插歪了”和“即将损坏”,需要极其精细的力觉信号处理和策略泛化能力,这正是当前研究的重点。
国内产业在解决机器人柔性线缆插拔这一难题上,呈现出 “点状突破活跃,面上普及滞后” 的格局。在动力电池、光通信等需求明确的领域,已经出现了令人印象深刻的落地案例,甚至在具身智能的应用上走在前列。然而,Intrinsic挑战所描绘的通用、柔性和高可靠的愿景,依然是国内外产业共同面临的瓶颈。国内的优势在于庞大的应用场景和快速的工程化迭代能力,但要跨越从“专用”到“通用”的鸿沟,还需要在力觉-视觉融合的底层算法、线缆物理特性的建模以及策略的通用泛化能力上取得更深层的突破。